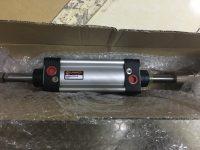
毓能自动化整理的爱普泰夹紧气缸安装核对要点,适用于工装夹具装配与更换后的调试。固定位置应从工件定位基准和夹紧落点反推,受力方向要让工件压向明确支承,避免压紧点悬空造成弯曲。夹具配合需通过空载动作和代表性工件试验检查完整运动范围,不能仅凭到位信号判断夹紧可靠。具体安装尺寸和允许力矩仍需按对应型号资料核对。
安装孔已经对齐,气缸也能动作,夹紧后工件却翘起一角。这种现象需要先查压头落在哪里、下面有没有支承,以及夹紧时是否把工件推离了定位面。直接调高气压,可能让变形更明显。
安装爱普泰夹紧气缸,可以沿着“工件基准—夹紧落点—气缸安装面”逐项核对。标题没有给出具体型号,以下按通用夹具安装原则展开;安装尺寸、紧固力矩、允许载荷和调整方法,应以实际型号图纸及说明书为准。
先把工件放到定位件和支承面上,确认它在夹紧前就能正确就位。工件应靠哪一面、由哪个销限制移动、哪里承受压紧反力,都要明确。如果工件尚未贴到基准,便用压头强行压入,定位误差和夹紧变形就容易混在一起,后续很难判断问题出在哪里。
确定压紧位置后,再反推气缸应固定在哪里。核对孔距之外,还要看安装高度、压头偏置和支架刚度。安装面应清洁、贴合,不能靠拧紧螺栓把有间隙的底座硬拉平。需要调整高度时,应使用设计认可的调整结构或垫片,并重新检查支承是否可靠。紧固件的规格、啮合长度和拧紧力矩按对应要求执行。
固定位置还要给后续维护留出余地。接头装得进去,扳手未必伸得进去;气管在松开状态没有问题,压臂动作后也可能被挤住。传感器、调速接头和紧固螺钉周围,都应留出实际操作空间。
接着看力从哪里传到哪里。把压头对工件的作用力画成一个箭头,再沿箭头寻找支承,往往就能发现布局中的问题。压紧点宜靠近能够承载的部位,避免让薄壁、悬空边缘承担不必要的弯曲。
例如,一块薄板只在两端有支承,压头落在中间的悬空区域,夹紧时就可能把板压弯。此时应先评估支承和压紧点布局,再确定需要多大的夹紧力。工件在夹紧状态下看着贴合,松开后回弹,同样可能影响尺寸判断。
如果工位存在横向推力或倾覆力矩,还需核对定位销、挡块及夹具本体如何承担这些载荷。依靠摩擦保持工件时,应有相应的受力校核,不能只凭“手推不动”判断。对于直线驱动结构,连接偏心或导向不一致容易给活塞杆带来侧向载荷;对于带压臂的结构,则要按该机构允许的力矩和载荷范围检查。
压臂加长后,核对不能停在气缸缸径上。落点距离、使用压力和机构形式都会影响输出及内部受力,气缸的理论推力也不能直接当作压头处的实际夹紧力。更换长压臂、加装较重压头,或者改变安装姿态,都应重新查对应型号的限制。
夹具配合要沿完整动作走一遍。检查范围包括松开位置、靠近工件的过程、夹紧位置和退回路径。若实际型号采用旋转后压紧的结构,应分别确认旋转阶段能够避开工件与定位件,以及随后夹紧阶段的接触位置正确。不要让压臂在尚未完成避让动作时撞上工件,再靠气压硬压过去。
工作行程还要覆盖工件尺寸变化。用代表性工件检查,尤其关注厚度上、下限:较厚工件是否过早接触,较薄工件是否出现气缸已经到头、压头仍未有效压紧的情况。需要预留多少调整量,应结合具体机构确定,不能给所有夹紧气缸套用一个间隙数值。
压头与工件接触时,观察接触位置有没有偏到边缘、压头是否拖着工件横向移动,以及支承面是否出现离缝。曲面或斜面接触需要匹配的压头形式;必要的浮动结构可以补偿一定接触角度,但不能用来掩盖安装基准偏差。
机械调整前,应隔离气源、释放残余压力,并对可能下落或松脱的工件做好支承。通气检查时,人员退出夹紧运动范围,在说明书允许条件内,以受控的低速进行动作验证;供气压力仍应满足机构正常工作的要求,不能任意降到最低工作压力以下。
先检查空载运动有无碰撞和卡滞,再放入工件观察夹紧过程。出现异常时,记录异常发生的位置:刚接触就偏移,优先查落点和定位;接近终点才卡住,重点查干涉、行程及机构调整。不要连续加压试图把问题“压过去”。
最后核对检测信号与实际状态是否一致。位置传感器反映的是相应部件到达检测位置,不能单独证明工件已经贴实或夹紧力足够。断气后是否保持夹紧,也应查明该型号的结构能力,不能根据正常通气时的表现推断。
验收记录应留下工作压力、压头调整位置、传感器位置和所用工件规格。真正值得确认的是:重复装夹后工件仍贴合基准,动作中没有干涉,松开后没有超出工艺允许的变形。把这些状态核对清楚,固定位置、受力方向与夹具配合才算落到了实处。